modelServo
Ideal pulse width controlled servo motor
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Units.SI.Time | minPulseWidth | 544e-6 | The pulse width corresponding to the minimum (0-degree) angle on the servo |
| Modelica.Units.SI.Time | maxPulseWidth | 2400e-6 | The pulse width corresponding to the maximum (180-degree) angle on the servo |
| Modelica.Units.SI.Angle | minAngle | Modelica.Constants.pi/2 | Minimum rotation angle |
| Modelica.Units.SI.Angle | maxAngle | -Modelica.Constants.pi/2 | Maximum rotation angle |
| Modelica.Units.SI.Angle | startAngle | (minAngle + maxAngle)/2 | Start angle |
| Real | initialPulseWidth | (minPulseWidth + maxPulseWidth)/2 | Intial pulse width |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Electrical.Analog.Interfaces.NegativePin | GND | Negative armature pin | |
| Modelica.Electrical.Analog.Interfaces.PositivePin | SIG | positive pin | |
| Modelica.Mechanics.Rotational.Interfaces.Flange_b | flange | Flange of shaft |
Components
| Type | Name | Default | Description |
|---|---|---|---|
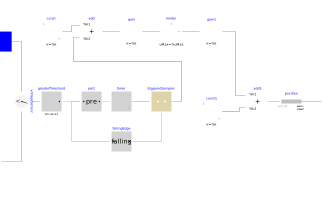
| Modelica.Electrical.Analog.Sensors.VoltageSensor | voltageSensor | ||
| Modelica.Blocks.Logical.Timer | timer | ||
| Modelica.Blocks.Discrete.TriggeredSampler | triggeredSampler | ||
| Modelica.Blocks.Logical.FallingEdge | fallingEdge | ||
| Modelica.Blocks.Logical.Pre | pre1 | ||
| Modelica.Blocks.Logical.GreaterThreshold | greaterThreshold | ||
| Modelica.Mechanics.Rotational.Sources.Position | position | ||
| Modelica.Blocks.Nonlinear.Limiter | limiter | ||
| Modelica.Blocks.Math.Gain | gain | ||
| Modelica.Blocks.Math.Add | add | ||
| Modelica.Blocks.Sources.Constant | const | ||
| Modelica.Blocks.Math.Add | add1 | ||
| Modelica.Blocks.Sources.Constant | const1 | ||
| Modelica.Blocks.Math.Gain | gain1 |