
modelPID
Test model for PID controller
Information
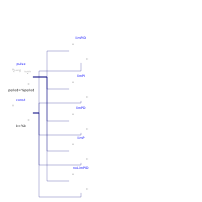
Validation test for the block Buildings.Controls.OBC.CDL.Reals.PID. This tests the different settings for the controller types.
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Buildings.Controls.OBC.CDL.Reals.Sources.Pulse | pulse | Setpoint | |
| Buildings.Controls.OBC.CDL.Reals.PID | limPID | PID controller | |
| Buildings.Controls.OBC.CDL.Reals.Sources.Constant | const | Measurement data | |
| Buildings.Controls.OBC.CDL.Reals.PID | limPI | PI controller | |
| Buildings.Controls.OBC.CDL.Reals.PID | limPD | PD controller | |
| Buildings.Controls.OBC.CDL.Reals.PID | limP | P controller | |
| Buildings.Controls.OBC.CDL.Reals.PID | noLimPID | PID controller with no output limit |
Revisions
-
October 15, 2020, by Michael Wetter:
Removed instancelimPIDOriwhich was identical tolimPID. -
March 24, 2017, by Jianjun Hu:
Added into CDL, simplified the validation model. -
April 26, 2016, by Michael Wetter:
Relaxed tolerance of assertions from 1E-10 to 1E-3 as the default relative tolerance in JModelica is 1E-4. This is for Buildings, issue 510. -
November 21, 2011, by Michael Wetter:
Added documentation.