modelRollingWheel

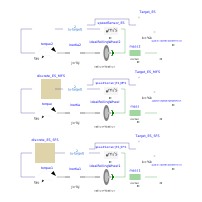
Demonstrate coupling Rotational - Translational
Extends from Modelica.Icons.Example (Icon for runnable examples).

Information

This model demonstrates the coupling between rotational and translational components:
A torque (step) accelerates both the inertia (of the wheel) and the mass (of the vehicle).
Du to a speed dependent force (like driving resistance), we find an equilibrium at 5 m/s after approx. 5 s.

Components

TypeNameDefaultDescription
Modelica.Mechanics.Rotational.Components.IdealRollingWheelidealRollingWheel
Modelica.Mechanics.Rotational.Components.Inertiainertia
Modelica.Mechanics.Translational.Components.Massmass
Modelica.Mechanics.Translational.Sources.QuadraticSpeedDependentForcequadraticSpeedDependentForce
Modelica.Blocks.Sources.ConstantTarget_ES_MFS
Modelica.Mechanics.Rotational.Sources.Torquetorque
Modelica.Mechanics.Translational.Sensors.SpeedSensorspeedSensor_ES_MFS
ExtremumSeeking.Objective_functions.Quadratic_objective_functionquad_obj_func_ES_MFS
Modelica.Mechanics.Rotational.Components.IdealRollingWheelidealRollingWheel1
Modelica.Mechanics.Rotational.Components.Inertiainertia1
Modelica.Mechanics.Translational.Components.Massmass1
Modelica.Mechanics.Translational.Sources.QuadraticSpeedDependentForcequadraticSpeedDependentForce1
Modelica.Blocks.Sources.ConstantTarget_ES_SFS
Modelica.Mechanics.Rotational.Sources.Torquetorque1
Modelica.Mechanics.Translational.Sensors.SpeedSensorspeedSensor_ES_SFS
ExtremumSeeking.Objective_functions.Quadratic_objective_functionquad_obj_func_ES_SFS
Modelica.Mechanics.Rotational.Components.IdealRollingWheelidealRollingWheel2
Modelica.Mechanics.Rotational.Components.Inertiainertia2
Modelica.Mechanics.Translational.Components.Massmass2
Modelica.Mechanics.Translational.Sources.QuadraticSpeedDependentForcequadraticSpeedDependentForce2
Modelica.Blocks.Sources.ConstantTarget_ES
Modelica.Mechanics.Rotational.Sources.Torquetorque2
Controllers.Continuous.ES_BASICES
Modelica.Mechanics.Translational.Sensors.SpeedSensorspeedSensor_ES
ExtremumSeeking.Objective_functions.Quadratic_objective_functionquad_obj_func_ES
Controllers.Discrete.discrete_ES_MFSdiscrete_ES_MFS
Controllers.Discrete.discrete_ES_SFSdiscrete_ES_SFS