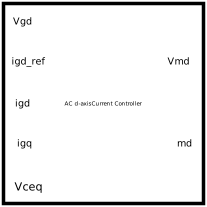
modeldAxisACcurrentControl
Takes the reference d axis current as input and modulates the d axis voltage
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | fb | ||
| Real | Xr | ||
| Real | L_arm | ||
| Real | Vb | ||
| Real | MVAb | ||
| Real | k | 2*Modelica.Constants.pi*fb*(Xr + 0.5*L_arm)*Vb*Vb/(2*MVAb*fb*Modelica.Constants.pi) | Gain value multiplied with input signal |
| PI Controller Parameters | |||
| Real | Kp | k | Gain |
| Modelica.Units.SI.Time | T | Time Constant (T>0 required) | |
| Modelica.Blocks.Types.Init | initType | Modelica.Blocks.Types.Init.NoInit | Type of initialization (1: no init, 2: steady state, 3: initial state, 4: initial output) |
| Real | x_start | 0 | Initial or guess value of state |
| Real | y_start | 0 | Initial value of output |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Interfaces.RealInput | Vc_eq | ||
| Modelica.Blocks.Interfaces.RealInput | igd | AC Current of the d-axis | |
| Modelica.Blocks.Interfaces.RealInput | igq | AC Current of the q-axis | |
| Modelica.Blocks.Interfaces.RealOutput | md | Modulation Index of the d-axis | |
| Modelica.Blocks.Interfaces.RealInput | igd_ref | Reference AC Current of the d-axis | |
| Modelica.Blocks.Interfaces.RealInput | vgd | AC Voltage of the d-axis | |
| Modelica.Blocks.Interfaces.RealOutput | Vmd | Modulated d-axis Voltage |
Components
| Type | Name | Default | Description |
|---|---|---|---|
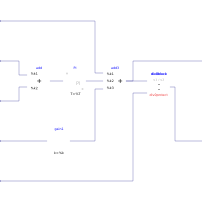
| Modelica.Blocks.Math.Add | add | ||
| OpenIPSL.NonElectrical.Nonlinear.Div0block | div0block | ||
| Modelica.Blocks.Math.Gain | gain1 | ||
| Modelica.Blocks.Math.Add3 | add3 | ||
| Modelica.Blocks.Continuous.PI | PI |