
modelSuperSampled
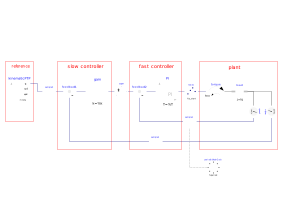
Drive with clocked cascade controller where fastest partition is defined with a clock and slower partition is defined with super-sampling
Extends from Modelica.Icons.Example (Icon for runnable examples).
Information
Cascade control drive with discrete-time controller where one periodic clock is defined for the fastest control loop, and the periodic clock of the slower control loop is implicitly defined by the super-sampling factor defined at the "super" block.
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.Rotational.Components.Inertia | load | ||
| Modelica.Mechanics.Rotational.Sensors.SpeedSensor | speed | ||
| Clocked.RealSignals.NonPeriodic.PI | PI | ||
| Modelica.Blocks.Math.Feedback | feedback2 | ||
| Modelica.Mechanics.Rotational.Sources.Torque | torque | ||
| Modelica.Mechanics.Rotational.Sensors.AngleSensor | angle | ||
| Modelica.Blocks.Sources.KinematicPTP2 | kinematicPTP | ||
| Modelica.Blocks.Math.Feedback | feedback1 | ||
| Modelica.Blocks.Math.Gain | gain | ||
| Clocked.RealSignals.Sampler.SampleClocked | sample1 | ||
| Clocked.RealSignals.Sampler.Sample | sample2 | ||
| Clocked.RealSignals.Sampler.Hold | hold1 | ||
| Clocked.RealSignals.Sampler.Sample | sample3 | ||
| Clocked.RealSignals.Sampler.SuperSample | super | ||
| Clocked.ClockSignals.Clocks.PeriodicRealClock | periodicRealClock |