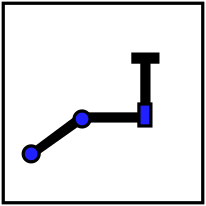
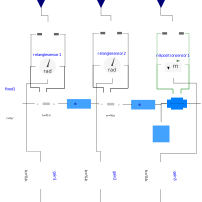
| Modelica.Mechanics.MultiBody.Interfaces.Frame_b | frame_b | | |
| Modelica.Mechanics.Rotational.Sensors.RelAngleSensor | relanglesensor1 | | |
| Modelica.Mechanics.Rotational.Sensors.RelAngleSensor | relanglesensor2 | | |
| Modelica.Mechanics.Translational.Sensors.RelPositionSensor | relpositionsensor1 | | |
| Modelica.Mechanics.MultiBody.Parts.Fixed | fixed1 | | |
| Modelica.Mechanics.MultiBody.Joints.Revolute | revolute1 | | |
| PJlib.Kap17.Link | link1 | | |
| Modelica.Mechanics.MultiBody.Joints.Revolute | revolute2 | | |
| PJlib.Kap17.Link | link2 | | |
| Modelica.Blocks.Interfaces.RealInput | u1 | | |
| Modelica.Blocks.Interfaces.RealInput | u2 | | |
| Modelica.Blocks.Interfaces.RealInput | u3 | | |
| Modelica.Blocks.Interfaces.RealOutput | y1 | | |
| Modelica.Blocks.Interfaces.RealOutput | y2 | | |
| Modelica.Blocks.Interfaces.RealOutput | y3 | | |
| PJLoeslib.Kap17.ServomotorL | servomotor1 | | |
| PJLoeslib.Kap17.ServomotorL | servomotor2 | | |
| PJLoeslib.Kap17.ServomotorVerticalL | servomotorvertical1 | | |
| PJlib.Kap17.BodyBox | bodybox1 | | |
| Modelica.Blocks.Math.Gain | gain3 | | |
| Modelica.Blocks.Math.Gain | gain2 | | |
| Modelica.Blocks.Math.Gain | gain1 | | |
| PrismaticM | prismaticM | | |