modelMinimumAndZeroPhase
Compares implementation of convolution with minim and zero phase filters
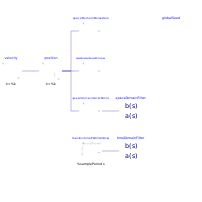
Extends from FilterAndConvolution (Compares implementation with filter and convolution).
Information
This example compares the implementation of convolution with minimum and zero phase filters on the background of a railway application.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | convolutionResolution (from FilterAndConvolution) | RailMinimumPhaseInterpolator.T[2] - RailMinimumPhaseInterpolator.T[1] | |
| Boolean | doMinimum (from FilterAndConvolution) | true | Calculate minimum phase filter? |
| Boolean | doZero (from FilterAndConvolution) | false | Calculate zero phase filter? |
| Boolean | doFilter (from FilterAndConvolution) | true | Calculate state space phase filter? |
| Boolean | doTime (from FilterAndConvolution) | false | Calculate time-based noise? |
| Modelica.Units.SI.Duration | samplePeriod (from FilterAndConvolution) | 0.2 | Common sample period |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Noise.GlobalSeed | globalSeed (from FilterAndConvolution) | ||
| Sources.SignalBasedNoise | spaceDomainNoiseMinimum (from FilterAndConvolution) | ||
| Modelica.Blocks.Continuous.Integrator | position (from FilterAndConvolution) | ||
| Modelica.Blocks.Sources.Constant | velocity (from FilterAndConvolution) | ||
| Modelica.Blocks.Continuous.TransferFunction | spaceDomainFilter (from FilterAndConvolution) | ||
| Sources.SignalBasedNoise | spaceDomainNoiseWhite (from FilterAndConvolution) | ||
| Sources.SignalBasedNoise | spaceDomainNoiseZero (from FilterAndConvolution) | ||
| Modelica.Blocks.Continuous.TransferFunction | timeDomainFilter (from FilterAndConvolution) | ||
| Modelica.Blocks.Noise.BandLimitedWhiteNoise | bandLimitedWhiteNoise (from FilterAndConvolution) |
Revisions

|
Copyright © DLR Institute of System Dynamics and Control Initial version implemented by A. Klöckner, F. v.d. Linden, D. Zimmer, M. Otter. DLR Institute of System Dynamics and Control |