modelIrregularity
Source of track irregularity
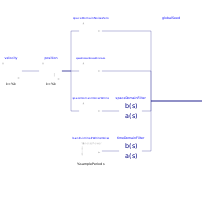
Extends from AdvancedNoise.Examples.RailIrregularities.Comparisons.FilterAndConvolution (Compares implementation with filter and convolution), Modelica.Blocks.Interfaces.SO (Single Output continuous control block).
Information
A model enabling application of various models of a railway track irregularities.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | convolutionResolution (from FilterAndConvolution) | RailMinimumPhaseInterpolator.T[2] - RailMinimumPhaseInterpolator.T[1] | |
| Boolean | doMinimum (from FilterAndConvolution) | true | Calculate minimum phase filter? |
| Boolean | doZero (from FilterAndConvolution) | false | Calculate zero phase filter? |
| Boolean | doFilter (from FilterAndConvolution) | true | Calculate state space phase filter? |
| Boolean | doTime (from FilterAndConvolution) | false | Calculate time-based noise? |
| Modelica.Units.SI.Duration | samplePeriod (from FilterAndConvolution) | 0.2 | Common sample period |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| RealOutput | y (from SO) | Connector of Real output signal |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Noise.GlobalSeed | globalSeed (from FilterAndConvolution) | ||
| Sources.SignalBasedNoise | spaceDomainNoiseMinimum (from FilterAndConvolution) | ||
| Modelica.Blocks.Continuous.Integrator | position (from FilterAndConvolution) | ||
| Modelica.Blocks.Sources.Constant | velocity (from FilterAndConvolution) | ||
| Modelica.Blocks.Continuous.TransferFunction | spaceDomainFilter (from FilterAndConvolution) | ||
| Sources.SignalBasedNoise | spaceDomainNoiseWhite (from FilterAndConvolution) | ||
| Sources.SignalBasedNoise | spaceDomainNoiseZero (from FilterAndConvolution) | ||
| Modelica.Blocks.Continuous.TransferFunction | timeDomainFilter (from FilterAndConvolution) | ||
| Modelica.Blocks.Noise.BandLimitedWhiteNoise | bandLimitedWhiteNoise (from FilterAndConvolution) |
Revisions

|
Copyright © DLR Institute of System Dynamics and Control Initial version implemented by A. Klöckner, F. v.d. Linden, D. Zimmer, M. Otter. DLR Institute of System Dynamics and Control |