modelTrailer
Model of a bike trailer
Extends from Icons.TrailerIcon (Icon of a trailer).
Information
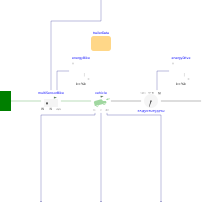
The trailer model consists of:
- measurement of the force between bike and trailer: negative = trailer is braking
- the vehicle: A more detailed explanation about driving resistances is included in this document.
- a shaft where to couple (conditionally) the drive.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| DataRecords.TrailerData | trailerData | ||
| Boolean | useWindInput | false | Enable signal input for wind velocity |
| Modelica.Units.SI.Velocity | vWindConstant | 0 | Constant wind velocity |
| Boolean | usecrInput | false | Enable signal input for rolling resistance coefficient |
| Boolean | useInclinationInput | false | Enable signal input for inclination |
| Real | inclinationConstant | 0 | Constant inclination = tan(angle) |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Interfaces.RealOutput | f | force: positive means trailer is pushing | |
| Modelica.Mechanics.Translational.Interfaces.Flange_a | flange | ||
| Modelica.Blocks.Interfaces.RealInput | inclination | Inclination=tan(angle) | |
| Modelica.Blocks.Interfaces.RealInput | cr | Rolling resistance coefficient | |
| Modelica.Blocks.Interfaces.RealInput | vWind | Wind velocity | |
| Modelica.Mechanics.Rotational.Interfaces.Flange_b | shaft | Opzional shaft for drive |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Units.SI.Position | s | vehicle.s | Position of trailer |
| Modelica.Units.SI.Velocity | v | vehicle.v | Velocity of trailer |
| Modelica.Units.SI.Power | PBike | -multiSensorBike.power | Power consumption from bike |
| Modelica.Units.SI.Energy | EBike | -energyBike.y | Energy consumption from bike |
| Modelica.Units.SI.Power | PDrive | multiSensorDrive.power | Power consumption from drive |
| Modelica.Units.SI.Energy | EDrive | energyDrive.y | Energy consumption from drive |
| Modelica.Mechanics.Translational.Sensors.MultiSensor | multiSensorBike | ||
| Modelica.Blocks.Continuous.Integrator | energyBike | ||
| Vehicle | vehicle | ||
| Modelica.Mechanics.Rotational.Sensors.MultiSensor | multiSensorDrive | ||
| Modelica.Blocks.Continuous.Integrator | energyDrive |