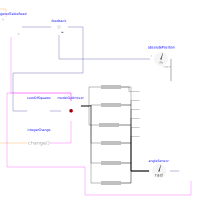
modelRobotPosition
Calculate target positions for 6DoF robot
Extends from Modelica.Icons.Example (Icon for runnable examples).
Components
| Type | Name | Default | Description |
|---|---|---|---|
| ModelOptimiser | modelOptimiser | ||
| Components.RobotMechanicalSystem | robotMechanicalSystem | ||
| Modelica.Mechanics.MultiBody.Sensors.AbsolutePosition | absolutePosition | ||
| Blocks.Math.SumOfSquares | sumOfSquares | ||
| Modelica.Blocks.Math.Feedback[3] | feedback | ||
| Actuators.RotationalPositionActuator | rotationalPositionActuator | ||
| Actuators.RotationalPositionActuator | rotationalPositionActuator1 | ||
| Actuators.RotationalPositionActuator | rotationalPositionActuator2 | ||
| Actuators.RotationalPositionActuator | rotationalPositionActuator3 | ||
| Actuators.RotationalPositionActuator | rotationalPositionActuator4 | ||
| Actuators.RotationalPositionActuator | rotationalPositionActuator5 | ||
| Blocks.Tables.TriggeredTableRead | triggeredTableRead | ||
| Modelica.Blocks.Math.IntegerChange | integerChange | ||
| Blocks.Tables.TriggeredTableWrite | triggeredTableWrite | ||
| Modelica.Mechanics.Rotational.Sensors.AngleSensor[6] | angleSensor |