modelUr10e_robot
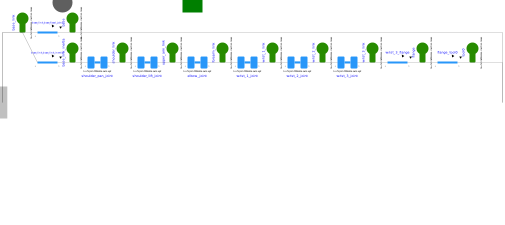
Extends from URDFModelica.Icons.StationaryRobotIcon, Modelica.Mechanics.MultiBody.Interfaces.PartialOneFrame_a (Base model for components providing one frame_a connector + outer world + assert to guarantee that the component is connected).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Integer | numCollisionLinks | 7 | |
| Integer | numNonCollisionLinks | 4 | |
| Integer | numLinks | numCollisionLinks + numNonCollisionLinks | |
| Integer | numLeafLinks | 2 | |
| Integer | numRotationalJoints | 6 | |
| Integer | numTranslationalJoints | 0 | |
| Integer | numOtherJoints | 4 | |
| Integer | numJoints | numRotationalJoints + numTranslationalJoints + numOtherJoints | |
| Boolean | enableCollision | true | |
| Boolean | overwriteColor | true | Visualization2 overwrite color of meshes with color from URDF source |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Interfaces.Frame_a | frame_a (from PartialOneFrame_a) | Coordinate system fixed to the component with one cut-force and cut-torque | |
| Modelica.Mechanics.Rotational.Interfaces.Flange_b[numRotationalJoints] | rotational_flange_b | ||
| Modelica.Mechanics.Rotational.Interfaces.Flange_a[numRotationalJoints] | rotational_flange_a | ||
| Modelica.Mechanics.Translational.Interfaces.Flange_b[numTranslationalJoints] | translational_flange_b | ||
| Modelica.Mechanics.Translational.Interfaces.Flange_a[numTranslationalJoints] | translational_flange_a | ||
| Modelica.Mechanics.MultiBody.Interfaces.Frame_b[2] | frame_b | Coordinate system b fixed to the component with one cut-force and cut-torque |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Links.Base_link | base_link | ||
| Links.Base_link_inertia | base_link_inertia | ||
| Links.Shoulder_link | shoulder_link | ||
| Links.Upper_arm_link | upper_arm_link | ||
| Links.Forearm_link | forearm_link | ||
| Links.Wrist_1_link | wrist_1_link | ||
| Links.Wrist_2_link | wrist_2_link | ||
| Links.Wrist_3_link | wrist_3_link | ||
| Links.Base | base | ||
| Links.Flange | flange | ||
| Links.Tool0 | tool0 | ||
| Joints.Base_link_base_link_inertia | base_link_base_link_inertia | ||
| Joints.Shoulder_pan_joint | shoulder_pan_joint | ||
| Joints.Shoulder_lift_joint | shoulder_lift_joint | ||
| Joints.Elbow_joint | elbow_joint | ||
| Joints.Wrist_1_joint | wrist_1_joint | ||
| Joints.Wrist_2_joint | wrist_2_joint | ||
| Joints.Wrist_3_joint | wrist_3_joint | ||
| Joints.Base_link_base_fixed_joint | base_link_base_fixed_joint | ||
| Joints.Wrist_3_flange | wrist_3_flange | ||
| Joints.Flange_tool0 | flange_tool0 |