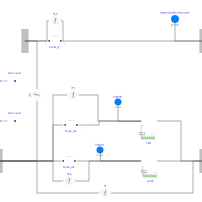
| Modelica.Mechanics.MultiBody.Forces.Force | force_cr | | supporting force resolved in frame-a circle |
| Modelica.Mechanics.MultiBody.Sensors.RelativePosition | rP_cr | | Relative position move point rectangle resolved in frame center of circle |
| Modelica.Mechanics.MultiBody.Forces.Force | force_rc1 | | supporting force resolved in frame-a rectangle |
| Modelica.Mechanics.MultiBody.Sensors.RelativePosition | rP | | Relative position move point circle resolved in frame center of rectangle |
| Modelica.Mechanics.MultiBody.Forces.Force | force_rc2 | | supporting force resolved in frame-a rectangle |
| Modelica.Mechanics.MultiBody.Sensors.RelativePosition | rP_l | | relative position offset_x move point box resolved in frame center of planar surface |
| Modelica.Mechanics.MultiBody.Sensors.RelativePosition | rP_w | | relative position offset_z move point box resolved in frame center of planar surface |
| Modelica.Mechanics.MultiBody.Parts.PointMass | fixpoint2 | | fix point circle |
| Modelica.Mechanics.MultiBody.Parts.PointMass | fixpoint1 | | fix point circle |
| Modelica.Mechanics.MultiBody.Parts.PointMass | movepointRechtangle | | move point rectangle |
| Real[3] | L_direction_R | | length direction rectangle BCS2 |
| Real[3] | W_direction_R | | width direction rectangle BCS2 |
| Real[3] | H_direction_R | | height direction rectangle BCS2 |
| Real[3] | L_W_H_R | | length,width,height of rectangle |
| Real[3] | V_direction_C | | vertical direction circle BCS1 |
| Real[3] | Dl_direction_C | | diameter length direction circle BCS1 |
| Real[3] | Dw_direction_C | | diameter width direction circle BCS1 |
| Real | R | | radius of circle |
| Real | f_n_cr | | |
| Real | f_f_l_cr | | |
| Real | f_f_w_cr | | |
| Boolean | contact_cr | | |
| Real[3] | f_normal_cr | | |
| Real[3] | f_tangential_cr | | |
| Real | offset_pl | | |
| Real | offset_pw | | |
| Real | offset | | |
| Real | offset_bl | | |
| Real | offset_bw | | |
| Real | psi | | |
| Real | t_z | | |
| Boolean | contact_bl | | |
| Boolean | contact_bw | | |
| Real | f_n_bl | | |
| Real | f_n_bw | | |
| Real | f_f_bl_ql | | |
| Real | f_f_bl_qw | | |
| Real | f_f_bw_ql | | |
| Real | f_f_bw_qw | | |
| Real[3] | f_normal_bl | | |
| Real[3] | f_tangential_bl | | |
| Real[3] | f_normal_bw | | |
| Real[3] | f_tangential_bw | | |
| Modelica.Mechanics.MultiBody.Sensors.RelativePosition | rP1 | | Relative position move point circle resolved in frame center of rectangle |
| IdealizedContact.Components.Utilities.variablePrism2 | variablePrism_L | | |
| Modelica.Mechanics.Translational.Sources.Position | pos_L | | |
| IdealizedContact.Components.Utilities.variablePrism2 | variablePrism_W | | |
| Modelica.Mechanics.Translational.Sources.Position | pos_W | | |
| Modelica.Blocks.Routing.DeMultiplex4 | deMultiplex2 | | |
| Modelica.Blocks.Routing.DeMultiplex4 | deMultiplex3 | | |