
modelUniversalSpherical
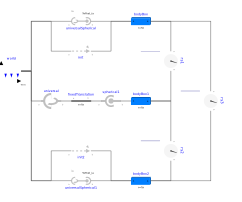
Extends from Modelica.Icons.Example (Icon for runnable examples).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | tol1 | 1e-4 | |
| Real | tol2 | 1e-3 |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Blocks.Interfaces.RealOutput[3] | r1 | Relative position vector frame_b.r_0 - frame_a.r_0 resolved in frame defined by resolveInFrame | |
| Modelica.Blocks.Interfaces.RealOutput[3] | r2 | Relative position vector frame_b.r_0 - frame_a.r_0 resolved in frame defined by resolveInFrame | |
| Modelica.Blocks.Interfaces.RealOutput[3] | r3 | Relative position vector frame_b.r_0 - frame_a.r_0 resolved in frame defined by resolveInFrame |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| MultiBody.World | world | ||
| MultiBody.Parts.FixedTranslation | fixedTranslation | ||
| MultiBody.Sensors.RelativeSensor | rs1 | ||
| MultiBody.Parts.BodyBox | bodyBox | ||
| MultiBody.Joints.Spherical | spherical1 | ||
| MultiBody.Parts.BodyBox | bodyBox1 | ||
| MultiBody.Parts.BodyBox | bodyBox2 | ||
| MultiBody.Sensors.RelativeSensor | rs2 | ||
| MultiBody.Sensors.RelativeSensor | rs3 | ||
| MultiBody.Joints.UniversalSpherical | universalSpherical | ||
| MultiBody.Joints.UniversalSpherical | universalSpherical1 | ||
| MultiBody.Joints.Universal | universal | ||
| MultiBody.Joints.FreeMotionScalarInit | init | ||
| MultiBody.Joints.FreeMotionScalarInit | init2 |