modelIntBEMF4
Commutation based on BEMF integration with extended method, 2-leg-PWM interupted
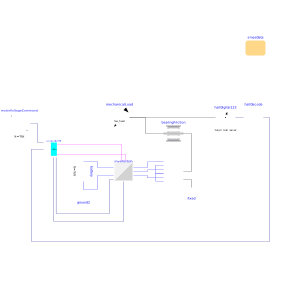
Extends from Modelica.Icons.Example (Icon for runnable examples), Assemblies.SensorlessBLDC (Application of sensorless BLDC commutation).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Integer | m (from SensorlessBLDC) | 3 | Number of phases |
| Integer | PPZ (from SensorlessBLDC) | 6 | Motor pairs of poles |
| Modelica.Electrical.Machines.Utilities.SynchronousMachineData | smeeData (from SensorlessBLDC) |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Sensors.HallDigitalN | hallDigital123 (from SensorlessBLDC) | ||
| Modelica.Mechanics.Rotational.Sources.ConstantSpeed | mechanicalLoad (from SensorlessBLDC) | Replaceable mechanical attachment | |
| Modelica.Mechanics.Rotational.Components.Fixed | fixed (from SensorlessBLDC) | ||
| Blocks.HallDecode | hallDecode (from SensorlessBLDC) | ||
| Machines.PMSMm | pMSM_run (from SensorlessBLDC) | ||
| Converters.SwitchingIdeal.Inverter3ph | inverter3ph (from SensorlessBLDC) | ||
| Modelica.Electrical.Analog.Basic.Ground | ground2 (from SensorlessBLDC) | ||
| Modelica.Electrical.Analog.Sources.ConstantVoltage | battery (from SensorlessBLDC) | ||
| Blocks.SensorlessCtrl3phStateGraphNG | sensorlessCtrl3phPWM (from SensorlessBLDC) | Replacable (sensorless) BLDC controller | |
| Modelica.Blocks.Sources.Constant | motorVoltageCommand (from SensorlessBLDC) | Replaceable motor voltage command | |
| Modelica.Mechanics.Rotational.Components.BearingFriction | bearingFriction (from SensorlessBLDC) |