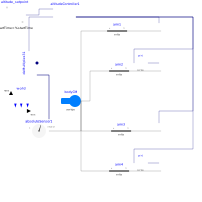
| Modelica.Mechanics.MultiBody.World | world | | |
| DeployStructLib.DSL_Globals | DSLglb | | |
| RotorAeroLib.Examples.ElectricRotor | rotor1 | | |
| RotorAeroLib.Examples.ElectricRotor | rotor2 | | |
| RotorAeroLib.Examples.ElectricRotor | rotor3 | | |
| RotorAeroLib.Examples.ElectricRotor | rotor4 | | |
| Modelica.Blocks.Sources.Step | altitude_setpoint | | |
| Modelica.Mechanics.MultiBody.Parts.Body | bodyCM | | |
| Modelica.Mechanics.MultiBody.Parts.FixedTranslation | arm1 | | |
| Modelica.Mechanics.MultiBody.Parts.FixedTranslation | arm2 | | |
| Modelica.Mechanics.MultiBody.Parts.FixedTranslation | arm3 | | |
| Modelica.Mechanics.MultiBody.Parts.FixedTranslation | arm4 | | |
| RotorAeroLib.Examples.QuadCopter.AltitudeController | altitudeController1 | | |
| Modelica.Mechanics.MultiBody.Sensors.AbsoluteSensor | absoluteSensor1 | | |
| Modelica.Blocks.Routing.DeMultiplex3 | deMultiplex31 | | |
| Modelica.Blocks.Math.Gain | gain1 | | |
| Modelica.Blocks.Math.Gain | gain2 | | |