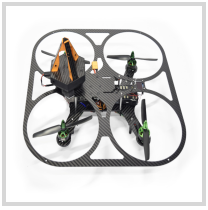
modelDrone_DCPM_Chassis
Drone with external chassis connection to add external loads. Drone has DC permanent magnent machines in drivetrain.
Extends from DroneWithIdealPower_Template.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Boolean | animation (from Drone_Template) | true | = true, if animation shall be enabled |
Connectors
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.World | world | ||
| Electrical.controlModule_Synchronous | controlModule_Synchronous | ||
| Mechanical.Chassis.Variants.droneChassis | droneChassis1 | ||
| Mechanical.Propeller.Variants.DCMachine | propeller_DCMachine | ||
| Blocks.Routing.RealExtendMultiple | realExtendMultiple | ||
| Sensors.GPS | gPS | ||
| Sensors.Accelerometer | accelerometer | ||
| Mechanical.Propeller.Variants.DCMachine | propeller_DCMachine1 | ||
| Mechanical.Propeller.Variants.DCMachine | propeller_DCMachine2 | ||
| Mechanical.Propeller.Variants.DCMachine | propeller_DCMachine3 | ||
| Modelica.Blocks.Sources.Constant | const |