modelDCMotor_EMF
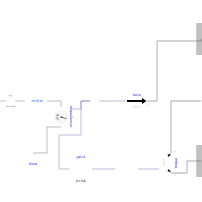
Extends from DroneLibrary.Mechanical.Motor.Templates.DCMotor.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | k (from DCMotor) | -1 | Propeller gain. Set to 1 for clockwise, -1 for counterclockwise |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Interfaces.Frame_a | force_out (from DCMotor) | ||
| Modelica.Blocks.Interfaces.RealInput | position (from DCMotor) | ||
| Modelica.Mechanics.MultiBody.Interfaces.Frame_b | torque_1 (from DCMotor) | Coordinate system b fixed to the component with one cut-force and cut-torque | |
| Modelica.Mechanics.MultiBody.Interfaces.Frame_a | torque_2 (from DCMotor) | Coordinate system a fixed to the component with one cut-force and cut-torque |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Forces.WorldForce | force | ||
| Blocks.Routing.RealExtend | realExtend1 | ||
| Modelica.Blocks.Math.Gain | gain1 | ||
| Blocks.Routing.RealExtend | realExtend | ||
| Modelica.Blocks.Nonlinear.Limiter | limiter | ||
| Modelica.Mechanics.MultiBody.Forces.Torque | torque | ||
| Electrical.Machines.SimpleMotor_EMF | simpleMotor_EMF | ||
| Modelica.Mechanics.Rotational.Sensors.TorqueSensor | torqueSensor | ||
| Modelica.Mechanics.Rotational.Components.Fixed | fixed |