modelPlanarLoops_analytic
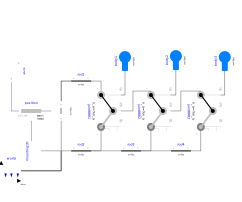
Mechanism with three planar kinematic loops and one degree-of-freedom with analytic loop handling (with JointRRR joints)
Extends from Modelica.Icons.Example (Icon for runnable examples).
Information
It is demonstrated how the Modelica.Mechanics.MultiBody.Joints.Assemblies.JointRRR joint can be used to solve the non-linear equations of coupled planar loops analytically. In the mechanism below no non-linear equation occurs any more from the tool view, since these equations are solved analytically in the JointRRR joints. For more details, see MultiBody.UsersGuide.Tutorial.LoopStructures.AnalyticLoopHandling.
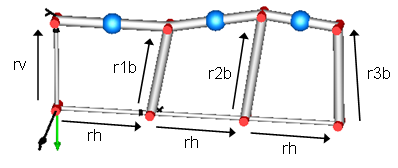
In the following figure the parameter vectors of this example are visualized in the animation view.
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| SI.Length[3] | rh | {0.5, 0, 0} | Position vector from 'lower left' revolute to 'lower right' revolute joint for all the 3 loops |
| SI.Length[3] | rv | {0, 0.5, 0} | Position vector from 'lower left' revolute to 'upper left' revolute joint in the first loop |
| SI.Length[3] | r1b | {0.1, 0.5, 0} | Position vector from 'lower right' revolute to 'upper right' revolute joint in the first loop |
| SI.Length[3] | r1a | r1b + rh - rv | Position vector from 'upper left' revolute to 'upper right' revolute joint in the first loop |
| SI.Length[3] | r2b | {0.1, 0.6, 0} | Position vector from 'lower right' revolute to 'upper right' revolute joint in the second loop |
| SI.Length[3] | r2a | r2b + rh - r1b | Position vector from 'upper left' revolute to 'upper right' revolute joint in the second loop |
| SI.Length[3] | r3b | {0, 0.55, 0} | Position vector from 'lower right' revolute to 'upper right' revolute joint in the third loop |
| SI.Length[3] | r3a | r3b + rh - r2b | Position vector from 'upper left' revolute to 'upper right' revolute joint in the third loop |