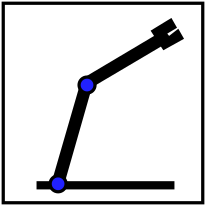
modelRoboter
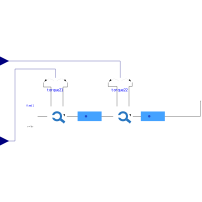
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Position | r1 | 1 | Length of link 1 |
| Position | rc1 | 1 | Position of CM in link 1 |
| Position | r2 | 1 | Length of link 2 |
| Position | rc2 | 1 | Position of CM in link 2 |
| Mass | m1 | 1 | Mass of link 1 |
| Inertia | J1 | 1 | Inertia of link 1 |
| Mass | m2 | 1 | Mass of link 2 |
| Inertia | J2 | 1 | Inertia of link 2 |
| Angle | theta1 | 0 | Initial angle of joint 1 |
| Angle | theta2 | 0 | Initial angle of joint 2 |
| RotationalDampingConstant | b1 | 0 | Damping at joint 1 |
| RotationalDampingConstant | b2 | 0 | Damping at joint 2 |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Interfaces.Frame_b | frame_b | ||
| Modelica.Blocks.Interfaces.RealInput | u2 | ||
| Modelica.Blocks.Interfaces.RealInput | u1 |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Parts.Fixed | fixed1 | ||
| PJlib.Kap17.Link | link1 | ||
| PJlib.Kap17.Link | link2 | ||
| Modelica.Mechanics.Rotational.Sources.Torque2 | torque21 | ||
| Modelica.Mechanics.Rotational.Sources.Torque2 | torque22 | ||
| RevoluteM | revoluteM | ||
| RevoluteM | revoluteM1 |