
modelAbsoluteSensor
Simple pendulum with one revolute joint and one body
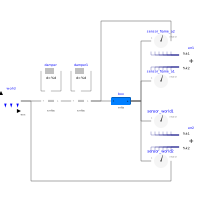
Extends from Modelica.Icons.Example (Icon for runnable examples).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | tol | 1e-3 |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| MultiBody.World | world | ||
| MultiBody.Joints.Revolute | rev | ||
| MultiBody.Joints.Revolute | rev1 | ||
| Modelica.Mechanics.Rotational.Components.Damper | damper | ||
| Modelica.Mechanics.Rotational.Components.Damper | damper1 | ||
| MultiBody.Parts.BodyBox | box | ||
| MultiBody.Sensors.AbsoluteSensor | sensor_frame_a1 | ||
| MultiBody.Sensors.AbsoluteSensor | sensor_frame_a2 | ||
| MultiBody.Sensors.AbsoluteSensor | sensor_world1 | ||
| MultiBody.Sensors.AbsoluteSensor | sensor_world2 | ||
| Modelica.Blocks.Math.Add[18] | err1 | ||
| Modelica.Blocks.Math.Add[18] | err2 |