
modelGearConstraint4

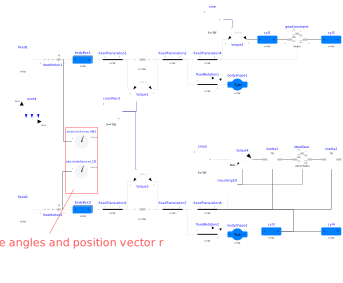
Test of GearConstraint (totalPower has to be zero and angles and position vectors from absoluteSensors need to be identical)
Extends from Modelica.Icons.Example (Icon for runnable examples).

Information

This test model was proposed in ticket #951 (comment:4).

Components

TypeNameDefaultDescription
MultiBody.Worldworld
MultiBody.Joints.FreeMotionfreeMotion1
MultiBody.Parts.Fixedfixed1
MultiBody.Parts.BodyBoxbodyBox1
MultiBody.Joints.Revoluterevolute1
MultiBody.Parts.FixedTranslationfixedTranslation1
MultiBody.Parts.FixedRotationfixedRotation1
MultiBody.Parts.BodyShapebodyShape1
MultiBody.Parts.FixedTranslationfixedTranslation2
MultiBody.Forces.Torquetorque1
Modelica.Blocks.Sources.Constant[3]constVec3
MultiBody.Joints.GearConstraintgearConstraint
MultiBody.Parts.BodyCylindercyl1
MultiBody.Parts.BodyCylindercyl2
MultiBody.Forces.Torquetorque2
Modelica.Blocks.Sources.Sine[3]sine
MultiBody.Parts.FixedTranslationfixedTranslation4
MultiBody.Joints.FreeMotionfreeMotion2
MultiBody.Parts.Fixedfixed2
MultiBody.Parts.BodyBoxbodyBox3
MultiBody.Joints.Revoluterevolute2
MultiBody.Parts.FixedTranslationfixedTranslation5
MultiBody.Parts.FixedRotationfixedRotation2
MultiBody.Parts.BodyShapebodyShape2
MultiBody.Parts.FixedTranslationfixedTranslation7
MultiBody.Forces.Torquetorque3
MultiBody.Parts.FixedTranslationfixedTranslation8
MultiBody.Parts.Rotor1Dinertia1
Modelica.Mechanics.Rotational.Components.IdealGearidealGear
MultiBody.Parts.Rotor1Dinertia2
Modelica.Mechanics.Rotational.Sources.Torquetorque4
MultiBody.Parts.Mounting1Dmounting1D
Modelica.Blocks.Sources.Sinesine2
MultiBody.Sensors.AbsoluteSensorabsoluteSensor_MBS
MultiBody.Sensors.AbsoluteSensorabsoluteSensor_1D
MultiBody.Parts.BodyCylindercyl3
MultiBody.Parts.BodyCylindercyl4