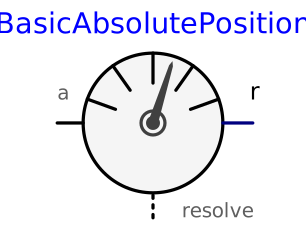
modelBasicAbsolutePosition
Measure absolute position and orientation (same as Sensors.AbsolutePosition, but frame_resolve is not conditional and must be connected)
Extends from Sensors.Internal.PartialAbsoluteBaseSensor (Partial absolute sensor models for sensors defined by equations (frame_resolve must be connected exactly once)).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Types.ResolveInFrameA | resolveInFrame | Modelica.Mechanics.MultiBody.Types.ResolveInFrameA.frame_a | Frame in which output vector r is resolved (1: world, 2: frame_a, 3: frame_resolve) |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Interfaces.Frame_a | frame_a (from PartialAbsoluteBaseSensor) | Coordinate system from which kinematic quantities are measured | |
| Interfaces.Frame_resolve | frame_resolve (from PartialAbsoluteBaseSensor) | Coordinate system in which vector is optionally resolved | |
| Modelica.Blocks.Interfaces.RealOutput[3] | r | Vector of absolute measurements on position level, resolved in frame defined by resolveInFrame |