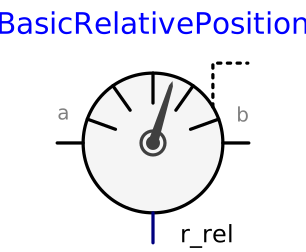
modelBasicRelativePosition
Measure relative position and orientation (same as Sensors.RelativePosition, but frame_resolve is not conditional and must be connected)
Extends from Sensors.Internal.PartialRelativeBaseSensor (Partial relative sensor models for sensors defined by equations (frame_resolve must be connected exactly once)).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Types.ResolveInFrameAB | resolveInFrame | Modelica.Mechanics.MultiBody.Types.ResolveInFrameAB.frame_a | Frame in which output vector r_rel is resolved (1: world, 2: frame_a, 3: frame_b, 4: frame_resolve) |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Interfaces.Frame_a | frame_a (from PartialRelativeBaseSensor) | Coordinate system a (measurement is between frame_a and frame_b) | |
| Interfaces.Frame_b | frame_b (from PartialRelativeBaseSensor) | Coordinate system b (measurement is between frame_a and frame_b) | |
| Interfaces.Frame_resolve | frame_resolve (from PartialRelativeBaseSensor) | Coordinate system in which vector is optionally resolved | |
| Modelica.Blocks.Interfaces.RealOutput[3] | r_rel | Vector of relative measurements from frame_a to frame_b on position level, resolved in frame defined by resolveInFrame |