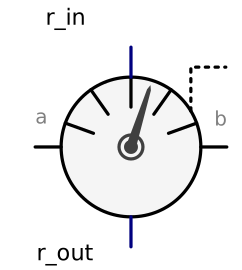
modelBasicTransformRelativeVector
Transform relative vector in to another frame
Extends from Internal.PartialRelativeBaseSensor (Partial relative sensor models for sensors defined by equations (frame_resolve must be connected exactly once)).
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Modelica.Mechanics.MultiBody.Types.ResolveInFrameAB | frame_r_in | Modelica.Mechanics.MultiBody.Types.ResolveInFrameAB.frame_a | Frame in which vector r_in is resolved (1: world, 2: frame_a, 3: frame_b, 4: frame_resolve) |
| Modelica.Mechanics.MultiBody.Types.ResolveInFrameAB | frame_r_out | frame_r_in | Frame in which vector r_out (= r_in in other frame) is resolved (1: world, 2: frame_a, 3: frame_b, 4: frame_resolve) |
Connectors
| Type | Name | Default | Description |
|---|---|---|---|
| Interfaces.Frame_a | frame_a (from PartialRelativeBaseSensor) | Coordinate system a (measurement is between frame_a and frame_b) | |
| Interfaces.Frame_b | frame_b (from PartialRelativeBaseSensor) | Coordinate system b (measurement is between frame_a and frame_b) | |
| Interfaces.Frame_resolve | frame_resolve (from PartialRelativeBaseSensor) | Coordinate system in which vector is optionally resolved | |
| Modelica.Blocks.Interfaces.RealInput[3] | r_in | Input vector resolved in frame defined by frame_r_in | |
| Modelica.Blocks.Interfaces.RealOutput[3] | r_out | Input vector r_in resolved in frame defined by frame_r_out |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Real[3,3] | R1 |