modelRRPositionControl2
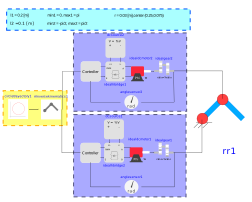
Extends from Modelica.Icons.Example (Icon for runnable examples), Servomechanisms.Examples.RRServomechanism.Data (RR Servomechanism Data).
Information
General
In this model the trayectory trackintg for RR servomechanisms is tested using Controller block, Ideal DC motor and an Ideal H bridge.
Example
Results:


See also
Parameters
| Type | Name | Default | Description |
|---|---|---|---|
| Real | l1 (from Data) | 0.2 | |
| Real | w1 (from Data) | 0.02 | |
| Real | h1 (from Data) | 0.005 | |
| Real | d1 (from Data) | 400 | |
| Real | min1 (from Data) | 0 | |
| Real | max1 (from Data) | pi/2 | |
| Real | l2 (from Data) | 0.1 | |
| Real | w2 (from Data) | 0.02 | |
| Real | h2 (from Data) | 0.005 | |
| Real | d2 (from Data) | 400 | |
| Real | min2 (from Data) | -pi/2 | |
| Real | max2 (from Data) | pi/2 | |
| Real | r (from Data) | 0.03 | |
| Real | xc (from Data) | 0.25 | |
| Real | yc (from Data) | 0.075 | |
| Real | ratio1 (from Data) | 10 | |
| Real | ratio2 (from Data) | 5 | |
| Real | period (from Data) | 8 | |
| Real | R (from Data) | 0.101 | |
| Real | L (from Data) | 0.0000266 | |
| Real | k (from Data) | 0.0115 | |
| Real | J (from Data) | 0.0000119 | |
| Real | Voltage (from Data) | 12 | |
| Real | kp2 (from Data) | 4.423 | |
| Real | kp1 (from Data) | 7.1543 |
Components
| Type | Name | Default | Description |
|---|---|---|---|
| Servomechanisms.Control.RRInverseKinematics | rrinversekinematics1 | ||
| Servomechanisms.Control.CircleTrayectory | circletrayectory1 | ||
| Servomechanisms.Mechanism.RR | rr1 | ||
| Modelica.Mechanics.Rotational.Components.IdealGear | idealgear1 | ||
| Modelica.Mechanics.Rotational.Sensors.AngleSensor | anglesensor1 | ||
| Servomechanisms.Electrical.IdealDCMotor | idealdcmotor1 | ||
| Servomechanisms.Electrical.IdealHBridge | idealhbridge2 | ||
| Servomechanisms.Electrical.DCSource | dcsource1 | ||
| Servomechanisms.Control.Controller | controller1 | ||
| Modelica.Mechanics.Rotational.Sensors.AngleSensor | anglesensor2 | ||
| Modelica.Mechanics.Rotational.Components.IdealGear | idealgear2 | ||
| Servomechanisms.Electrical.IdealHBridge | idealhbridge1 | ||
| Servomechanisms.Electrical.DCSource | dcsource2 | ||
| Servomechanisms.Control.Controller | controller2 | ||
| Servomechanisms.Electrical.IdealDCMotor | idealdcmotor2 |